مقدمة
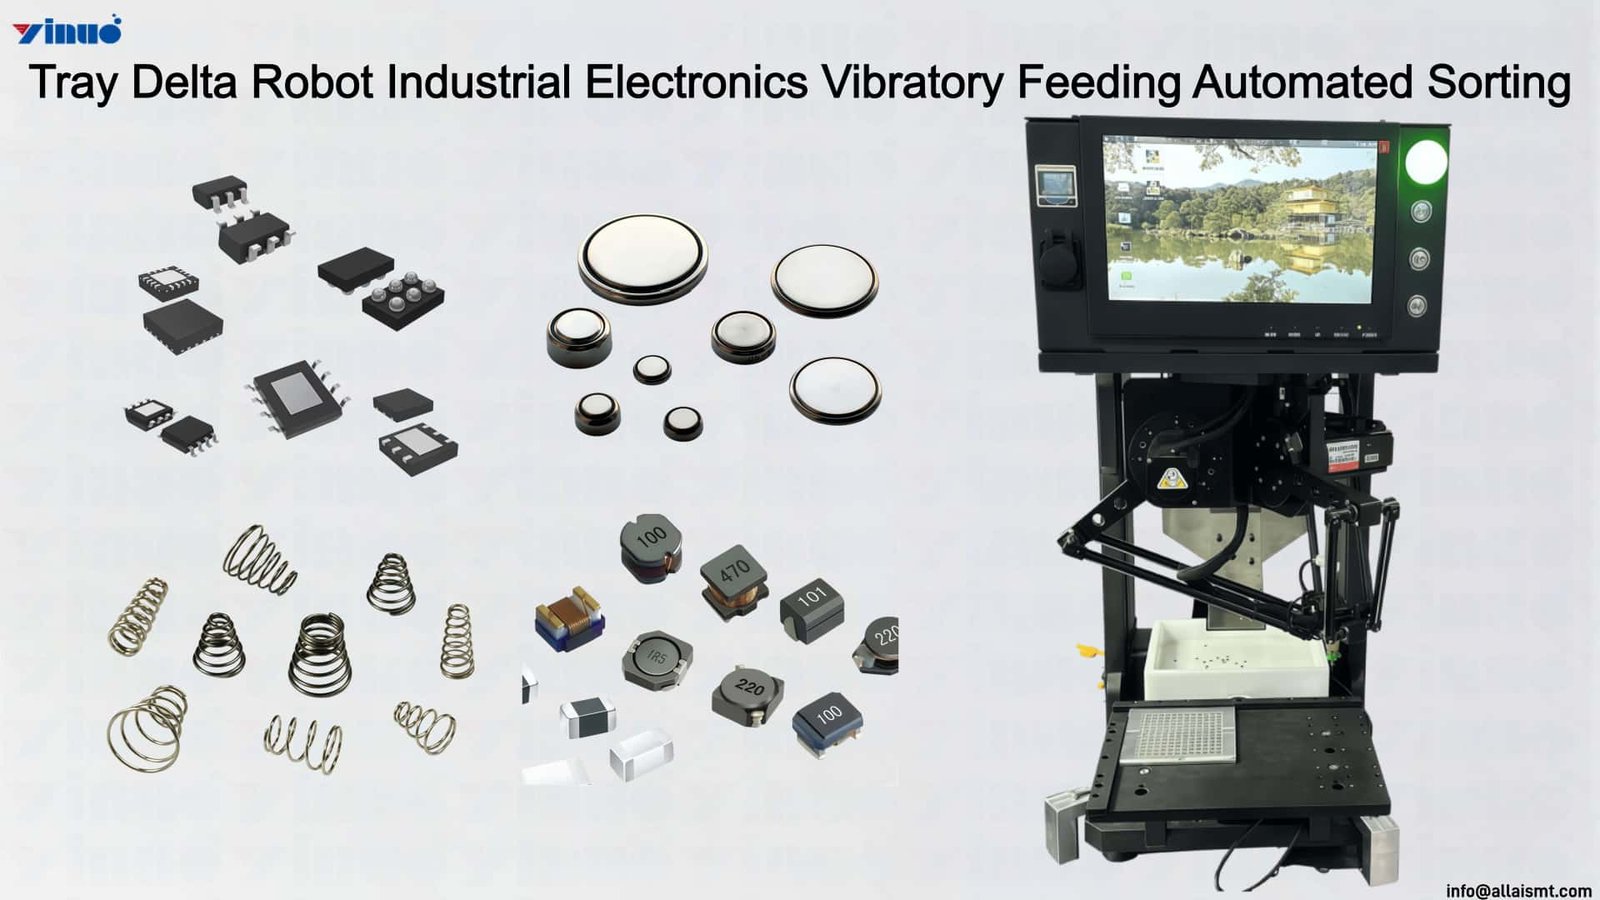
تدخل المكونات السائبة إلى روبوت دلتا ذو الصينية يتم إدخال الأجزاء في النظام على شكل مجموعات غير منظمة تُوضع على مغذي اهتزازي مرن، حيث تُطبق معلمات التذبذب القابلة للبرمجة — السعة والتردد وتعديل الاتجاه — قوى دقيقة قائمة على الاحتكاك لتفريق الأجزاء الفردية وتوجيهها تدريجيًّا. تقوم منصة الاهتزاز بإعادة وضع العناصر التي لا تستوفي معايير الالتقاط بشكل مستمر، حيث تتنقل بين أنماط الإثارة حتى يحقق كل جزء وضعًا مستقرًا مع توجيه السمة المميزة للأعلى. يضمن هذا التحريك المستمر عدم وجود مناطق ازدحام ثابتة تعيق التقييم البصري في المراحل اللاحقة، وأن الأجزاء التي تم رفضها سابقًا بسبب اتجاهها غير الملائم تحصل على فرص متكررة للوصول إلى الوضع المطلوب.
يقوم نظام الرؤية بمسح سطح وحدة التغذية «Tray Delta Robot» بشكل دوري، لتحديد القطع التي استوفت شروط الموضع والاتجاه المناسبة لالتقاطها بواسطة الروبوت. ويستخرج معالج الصور إحداثيات المركز وزوايا الدوران لكل قطعة مؤهلة، بينما يتجاهل عمدًا القطع التي لا تزال في حالات انتقالية أو غامضة — مثل القطع المتداخلة، أو الموضوعة على حافتها، أو التي يتعذر الوصول إليها لأي سبب آخر. تتراكم الأهداف التي تم التحقق من صحتها في قائمة انتظار إرسال مرتبة حسب الأولوية، حيث يحمل كل عنصر في القائمة تخصيصًا محددًا لمساحة في الصينية يتوافق مع فئة أبعاد القطعة. يتم تحديث قائمة الانتظار مع كل دورة مسح جديدة، حيث تُضاف الأجزاء التي أصبحت متوافقة حديثًا وتُحذف تلك التي تم استرجاعها بالفعل بواسطة الذراع الآلي.
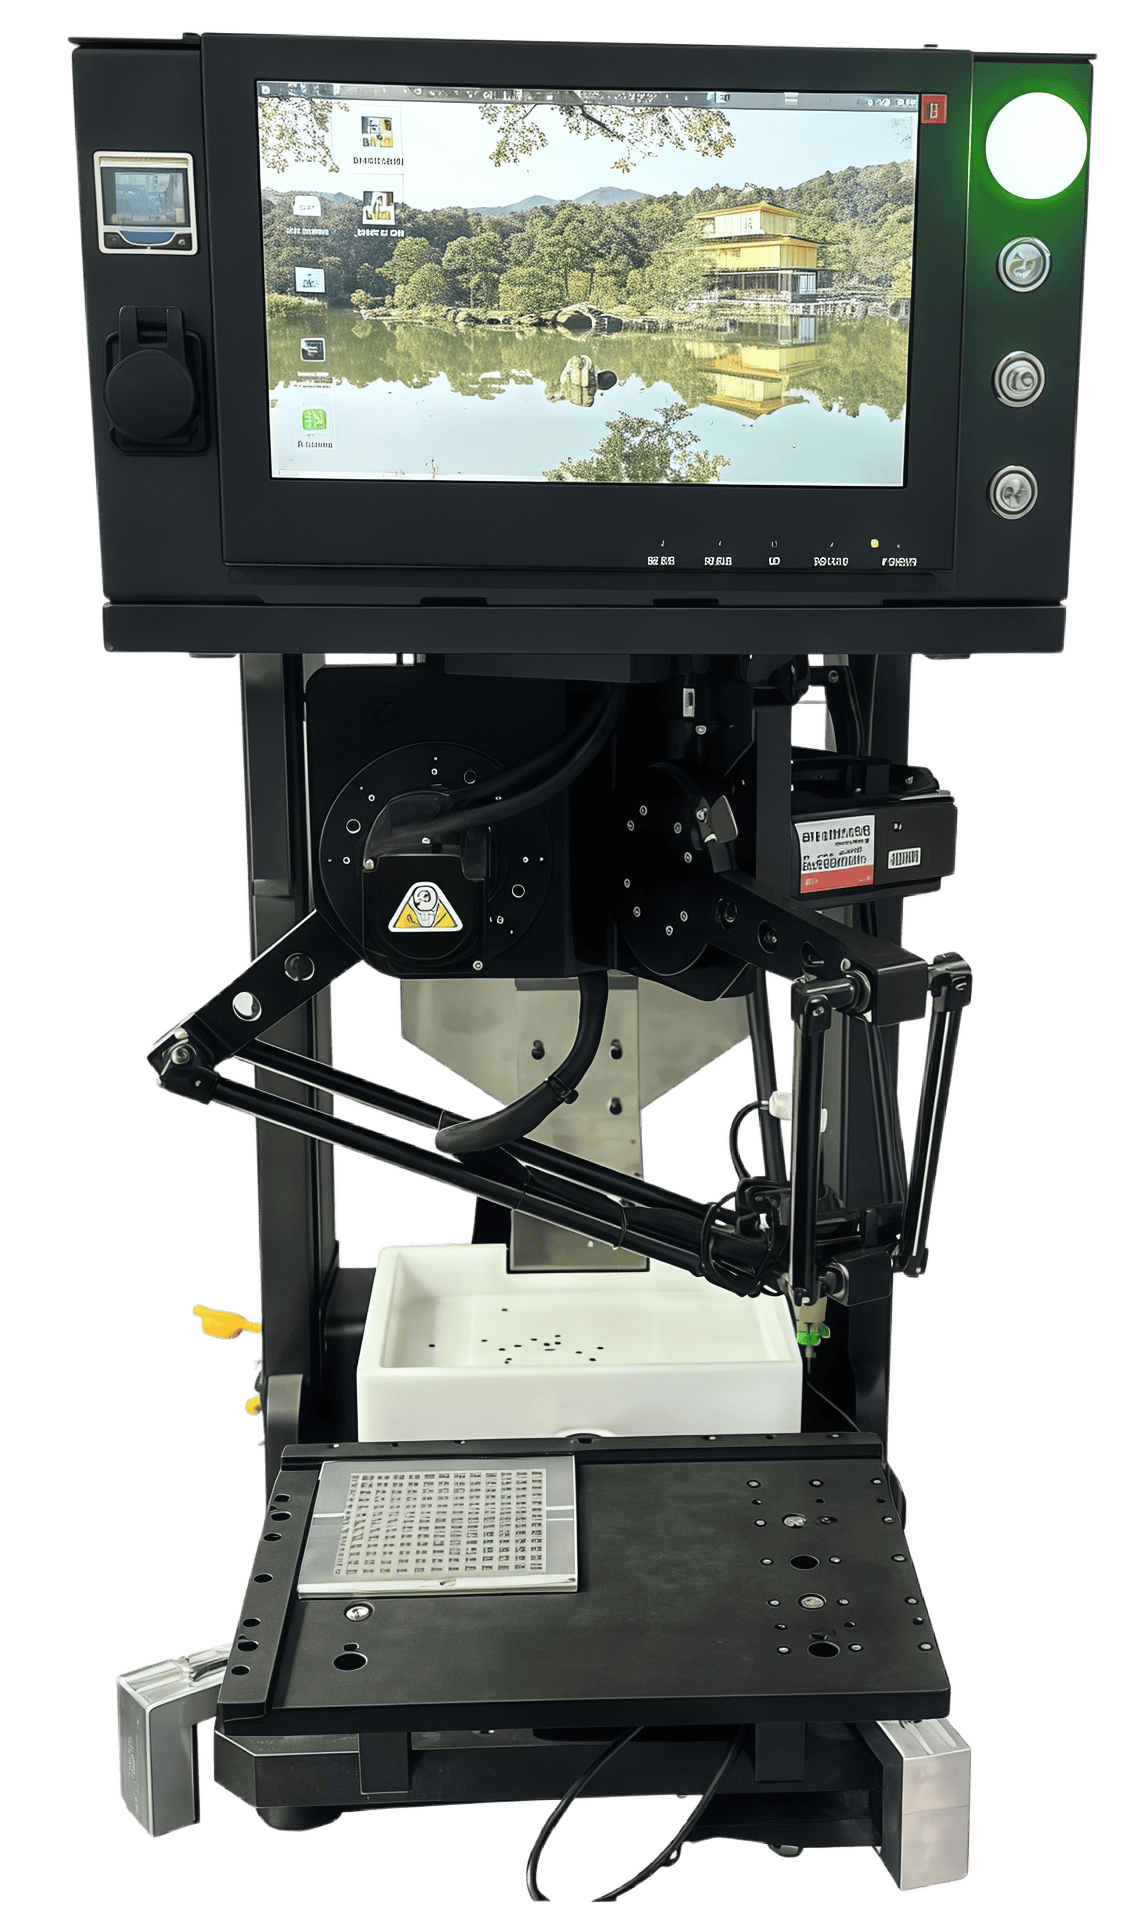
يقوم روبوت «Tray Delta» بتنفيذ تسلسل التوزيع من خلال الهبوط عند كل موضع في قائمة الانتظار على سطح وحدة التغذية، وتثبيت القطعة الموجهة باستخدام أداة مثبتة في طرف الذراع، ثم الانتقال إلى الجيب المخصص في الصينية من أجل وضعها بشكل منظم. تعمل المشغلات الثلاثة المثبتة على القاعدة على تحديد مسارات الحركة العكسية في الوقت الفعلي، بينما يقيد نظام الوصلة المتوازية القابض بحركة انتقالية بحتة تحافظ على محاذاة الإدخال المتعامدة طوال قوس النقل. يُعد روبوت Tray Delta مناسبًا لتحميل صواني المكونات الإلكترونية، والترتيب الدقيق لمصفوفات المواد الاستهلاكية، والتحضير لتجميع الأجزاء الصغيرة؛ حيث تعمل سلسلة العمليات ذات الحلقة المغلقة التي يضمها الروبوت — والمكونة من الاهتزاز المستمر، والتعرف البصري الانتقائي، والترسيب الحركي — على تحويل المدخلات السائبة غير المتجانسة إلى مخرجات صواني مرتبة هندسيًا دون تدخل يدوي.
روبوت دلتا ذو الصينية
صينية، روبوت دلتا، مغذي اهتزازي، سينيرجي، الفرز البصري الانتقائي، الدقة الحركية
يُشكّل التعاون بين وحدة التغذية الاهتزازية المرنة والمناول المتوازي التابع لروبوت «Tray Delta» السمة المميزة لأداء النظام: حيث تعمل وحدة التغذية على حل مشكلة عدم انتظام المدخلات بينما يقوم الروبوت بتنفيذ المخرجات المنظمة، ولا تعمل أي من المرحلتين بمعزل عن الأخرى. تطبق المنصة الاهتزازية تذبذبات مُعدَّلة — مثل التحريك الدائري، والتمشيط الخطي، والنبضات المتقطعة — على مجموعات المكونات الخام، مما يولد حقول قوة اتجاهية تفصل المجموعات المتكتلة وتدور العناصر الفردية نحو اتجاهات موجهة لأعلى ويسهل التقاطها. ونظرًا لأن معلمات التحفيز تتغير ديناميكيًّا دون الحاجة إلى استبدال الأجهزة، فإن وحدة التغذية تتكيف مع التحولات الهندسية حسب الحاجة، بدءًا من الركائز الرقيقة على مستوى القوالب وصولًا إلى الوحدات المصبوبة الضخمة، مما يحافظ على إمداد مستمر بالعناصر ذات الاتجاه المناسب التي تستهلكها مراحل الرؤية والحركة اللاحقة دون انتظار إعادة تكوين وحدة التغذية الخاصة بكل دفعة.
يقوم نظام الرؤية بإجراء فحص انتقائي عبر سطح وحدة التغذية، حيث يسجل بيانات الموضع والاتجاه فقط للعناصر التي تستوفي معايير الالتقاط، ويقوم بإرسال هذه الإدخالات التي تم التحقق من صحتها إلى قائمة انتظار الإرسال الخاصة بالذراع الآلي. أما القطع التي لا تستوفي الحد الأدنى المطلوب، فتظل خاضعة للاهتزاز لإعادة وضعها وتقييمها لاحقًا خلال دورة المسح، مما يمنع الروبوت من إهدار مسارات الاقتراب على أهداف يتعذر الوصول إليها. تخلق حلقة التغذية الراجعة هذه بين وحدة التغذية والماسح الضوئي عملية تحسين ذاتية للتصنيف: حيث تزيد وحدة التغذية تدريجيًا من نسبة القطع المطابقة للمعايير، بينما يقوم الماسح الضوئي بتحديث قائمة الانتظار باستمرار بالقطع المؤهلة حديثًا، مما ينتج تدفقًا مستمرًا للإنتاج يتكيف مع ظروف هندسة القطع في الوقت الفعلي دون تدخل من المشغل.
تعمل الدقة الحركية لمناور دلتا على تعزيز دقة توجيه وحدة التغذية من خلال تحويل كل إحداثيات التقاط موجودة في قائمة الانتظار إلى مسار حركي عكسي يتم تحديده عند ثلاث نقاط تشغيل ثابتة. يقيد الوصلة المتوازية الأضلاع أداة التشغيل النهائية بحركة انتقالية بحتة، مما يحافظ على محاذاة الملاقط المتعامدة بدءًا من هبوط وحدة التغذية وحتى إدخالها في تجويف الصينية. تتيح القصور الذاتي المنخفض للحركة تسارعًا قويًا بين مواقع التجويفات المكتظة، كما تحافظ القاعدة المثبتة في الأعلى على إمكانية الوصول إلى الناقل من أجل النشر الكثيف للوحدات المتعددة. يتميز النظام المتكامل في البيئات التي يتنافس فيها تنوع التنسيقات واستقرار الإنتاجية على نفس الاستثمار الرأسمالي، حيث يوفر تغطية أعلى للتنسيقات لكل خلية وتكلفة تحويل أقل مقارنة ببدائل الأتمتة المنفصلة ذات التنسيق الواحد، مما يوفر عائدًا قابلًا للقياس من خلال تقليل وقت توقف خط الإنتاج وتوسيع سعة استيعاب الطلبات عبر جداول الإنتاج المتقلبة.
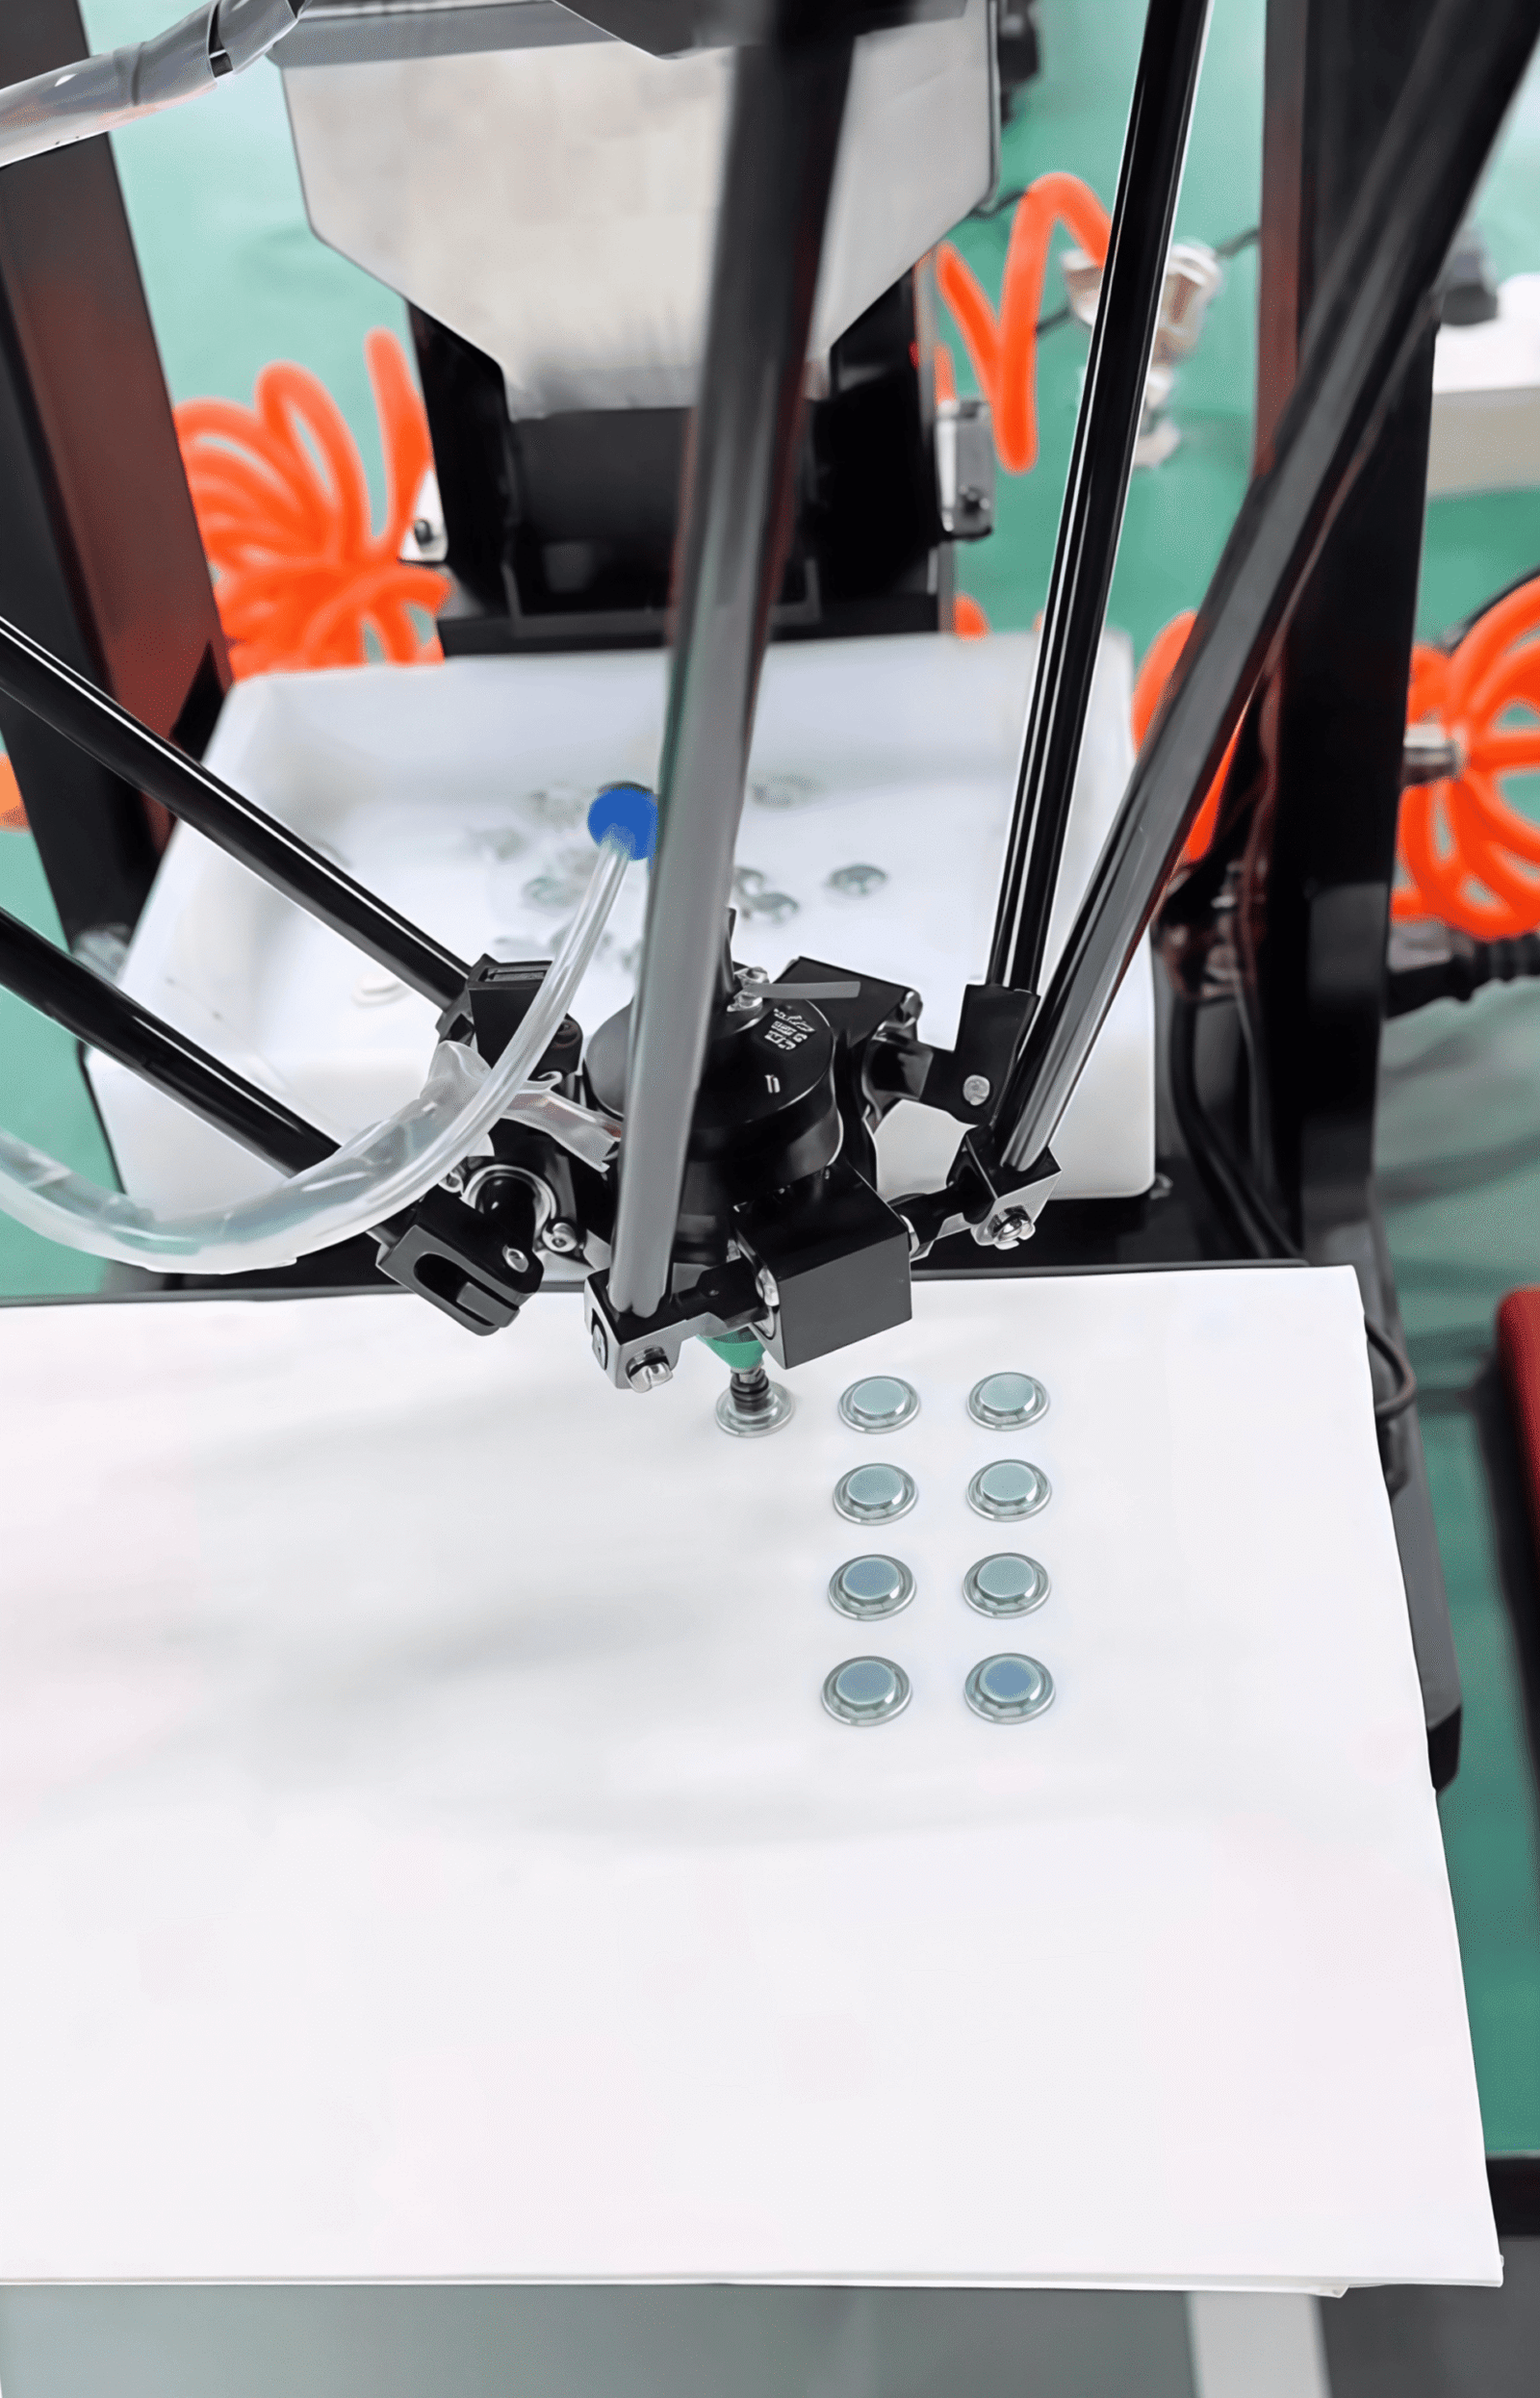
روبوت دلتا ذو الصينية
تحديد
| غرض | المعلمات | ملاحظات | |
| نموذج | FWD-400F / FWD-400R | FWD-600F / FWD-600R | |
| الأبعاد الإجمالية | الطول 530 × العرض 345 × الارتفاع 701 ملم | الطول 750 × العرض 500 × الارتفاع 850 ملم | |
| مسافة السفر | 400 ملم | 600 ملم | |
| الحمولة | 0.5 كجم | 1 كيلوغرام | |
| صينية اهتزازية | الطول 172 × العرض 131 | طول 280 × عرض 200 | تتوفر صواني خاصة حسب الطلب |
| هوبير | 1 لتر | تتوفر قواديس مخصصة ذات سعة كبيرة | |
| عدد الفوهات | 1 قطعة | ||
| أفضل كاميرا | 1200 واط | ||
| الكاميرا السفلية | 500 واط | ||
| الدقة | كاميرا واحدة: ±0.15 مم / كاميرا مزدوجة: ±0.05 مم | ||
| سرعة | 3,100~4,500 قطعة/ساعة | 2,600~3,600 قطعة/ساعة | |
| نطاق التغذية | 250 × 200 مم | 350 × 250 مم | |
| الجهد االكهربى | 220 فولت | ||
| Air Pressure | 0.5~0.8 ميجا باسكال | ||
| وزن | 80 كجم | ||
| قوة | 1 كيلوواط | ||
https://www.youtube.com/@allaismt
For more information about the روبوت دلتا ذو الصينية, يرجى إرسال بريد إلكتروني إلى
سنرد على استفسارك على الفور وسنزودك بمعلومات مفصلة حول منتجاتنا وخدماتنا.