

การแนะนำ
เดอะ เครื่องป้อนแบบแกนแนวตั้งรุ่น K ใหม่ ทำหน้าที่เป็นโมดูลแปลงที่เปลี่ยนเครื่อง pick-and-place แบบดั้งเดิมให้เป็นสถานีการใส่ชิ้นส่วนแบบแกน (axial insertion) ที่ทำงานอัตโนมัติอย่างเต็มรูปแบบ อินเทอร์เฟซการติดตั้งมาตรฐานของมันเชื่อมต่อโดยตรงกับระบบรางของเครื่อง pick-and-place ทำให้แพลตฟอร์มหลักสามารถรับ จัดเรียงเป็นชิ้นเดียว และนำตัวต้านทานแนวนอน ทรานซิสเตอร์แนวนอน และสายจัมเปอร์แบบเทป ไปยังตำแหน่งหยิบของหัววางชิ้นส่วนได้ โดยไม่ต้องจัดรูปทรงล่วงหน้าหรือโหลดด้วยมือ ความเข้ากันได้ในการติดตั้งนี้ยังขยายไปถึงอุปกรณ์ที่ได้รับการดัดแปลงและปรับปรุงใหม่ ทำให้แพลตฟอร์มการติดตั้งแบบผิวหน้า (surface-mount) รุ่นเก่าสามารถรับหน้าที่การติดตั้งแบบแกน (axial insertion) ซึ่งก่อนหน้านี้จำเป็นต้องใช้เครื่องจักรแบบรูทะลุ (through-hole) เฉพาะทางหรือสถานีปฏิบัติงานด้วยมือได้โดยตรง ช่วยลดภาระแรงงานที่เกี่ยวข้องกับการจัดการชิ้นส่วนแบบแกนตามแบบดั้งเดิม.
นอกเหนือจากการบูรณาการกับระบบ pick-and-place แล้ว K-Type ยังทำหน้าที่เป็นระบบย่อยการจัดหาวัสดุที่ผ่านการตรวจสอบความถูกต้องล่วงหน้า สำหรับอุปกรณ์อัตโนมัติที่ไม่เป็นมาตรฐาน ด้วยการจัดวางชิ้นส่วนที่ถูกแยกเป็นชิ้นเดี่ยวและตัดตามความยาวที่กำหนดไว้ที่ตำแหน่งอ้างอิงคงที่ เครื่องป้อนนี้ช่วยขจัดความจำเป็นในการออกแบบระบบจัดการวัสดุแบบเฉพาะตัวภายในเครื่องแต่ละเครื่องที่ไม่เป็นมาตรฐาน ซึ่งช่วยลดระยะเวลาการออกแบบทางวิศวกรรม และถ่ายโอนความน่าเชื่อถือในการจัดการวัสดุจากกลไกแบบเฉพาะตัวที่ยังไม่ผ่านการทดสอบ ไปยังโมดูลป้อนที่ผ่านการทดสอบในสนามแล้ว รูปทรงเอาต์พุตมาตรฐานเดียวกันนี้สามารถเชื่อมต่อกับอุปกรณ์ปลายแขนหุ่นยนต์ (end-effectors) ซึ่งสามารถดึงชิ้นส่วนจากตำแหน่งหยิบจับคงที่ของเครื่องป้อนได้ โดยไม่จำเป็นต้องใช้โปรโตคอลการสื่อสารระหว่างระบบหรือขั้นตอนการซิงโครไนซ์ ทำให้เซลล์งานหุ่นยนต์สามารถดำเนินการรับชิ้นส่วนได้อย่างอัตโนมัติเต็มรูปแบบ.
สถาปัตยกรรมการปรับใช้ที่ไม่ขึ้นอยู่กับแพลตฟอร์มนี้ หมายความว่า โมเดลเครื่องป้อนชิ้นส่วนเดียวสามารถย้ายไปมาระหว่างสถานี pick-and-place เซลล์การประกอบที่ไม่ตามมาตรฐาน และเซลล์การทำงานของหุ่นยนต์ ได้ตามการเปลี่ยนแปลงของลำดับความสำคัญในการผลิต รางปรับเทียบอัตโนมัติจะปรับโครงสร้างช่องวัสดุใหม่เพื่อรองรับความแตกต่างด้านขนาดของตัวต้านทาน ทรานซิสเตอร์ และสายจัมเปอร์ ผ่านการปรับความกว้างด้วยมอเตอร์สเต็ปเปอร์ โดยไม่ต้องเปลี่ยนอุปกรณ์ยึด ซึ่งรับประกันว่าแพลตฟอร์มโฮสต์แต่ละเครื่องจะรับชิ้นส่วนที่จัดวางอยู่ภายในขอบเขตความคลาดเคลื่อนการวางชิ้นส่วนเดียวกัน ไม่ว่าชิ้นส่วนประเภทใดกำลังถูกประมวลผล และความสามารถในการปรับเปลี่ยนของเครื่องป้อนชิ้นส่วนจะไม่ถูกจำกัดโดยแพลตฟอร์มโฮสต์เฉพาะที่มันถูกติดตั้งอยู่.
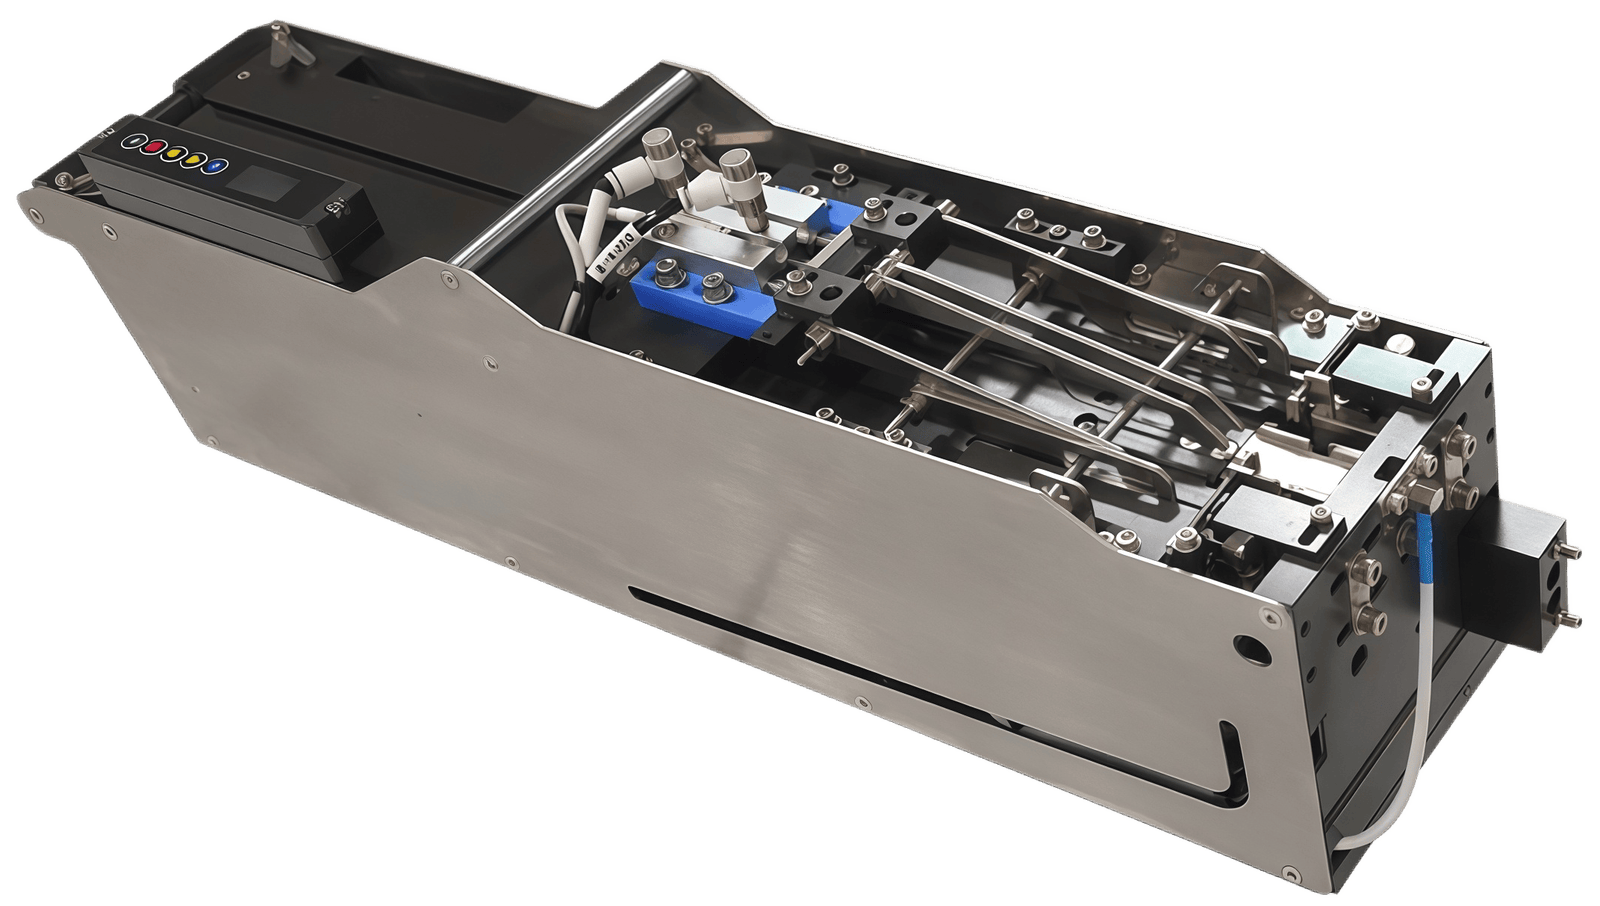
เครื่องป้อนแบบแกนแนวตั้งรุ่น K ใหม่
เครื่องป้อนแบบแกน K รุ่นใหม่ ที่ใช้สำหรับจัดการตัวต้านทาน ทรานซิสเตอร์ และสายจัมเปอร์ บนบอร์ดหุ่นยนต์
ความหลากหลายทางสถาปัตยกรรมของระบบอิเล็กทรอนิกส์ในหุ่นยนต์ — ซึ่งครอบคลุมตั้งแต่แผงจ่ายไฟฟ้า โมดูลอินเทอร์เฟซการสื่อสาร แผ่นฐานประมวลผลเซ็นเซอร์ และระบบจัดการแบตเตอรี่ — ก่อให้เกิดความต้องการที่หลากหลายตามไปด้วยสำหรับชิ้นส่วนพาสซีฟและแอคทีฟที่บรรจุในเทปแนวนอน ซึ่ง เครื่องป้อนแบบแกนแนวตั้งรุ่น K ใหม่ ผ่านระบบประมวลผลแบบหลายครอบครัว ตัวต้านทานแนวนอนถูกใช้ในเครือข่ายตรวจวัดกระแสไฟฟ้าในวงจรควบคุมมอเตอร์ เครือข่ายปรับความต้านทานในโมดูลการสื่อสาร และห่วงโซ่แบ่งแรงดันในขั้นตอนปรับสัญญาณของเซ็นเซอร์ ส่วนทรานซิสเตอร์แนวนอนทำหน้าที่สลับโหลดในระบบแจกจ่ายพลังงาน การขยายสัญญาณในอินเทอร์เฟซเซ็นเซอร์, และการควบคุมการสลับในบอร์ดจัดการแบตเตอรี่ โดยสถาปัตยกรรมของบอร์ดแต่ละตัวกำหนดข้อกำหนดของชิ้นส่วนที่แตกต่างกันภายในรูปแบบบรรจุภัณฑ์เทปแนวนอนเดียวกัน.
สายจัมเปอร์แบบเทปเป็นกลุ่มชิ้นส่วนประเภทที่สามที่จำเป็นต่อการผลิตบอร์ดหุ่นยนต์ โดยให้การเชื่อมต่อระหว่างบอร์ดกับบอร์ดและลิงก์การกำหนดค่าในสถาปัตยกรรมหลายชั้น ซึ่งเป็นลักษณะทั่วไปของตัวควบคุมหุ่นยนต์แบบโมดูลาร์ ระบบรางปรับเทียบอัตโนมัติของ K-Type สามารถรองรับความแตกต่างด้านขนาดของชิ้นส่วนทั้งสามกลุ่ม — ตัวต้านทาน, ทรานซิสเตอร์, และสายจัมเปอร์ — ผ่านการปรับความกว้างแบบสองทางที่ขับเคลื่อนด้วยมอเตอร์สเต็ปเปอร์ ซึ่งกำหนดตำแหน่งศูนย์ที่อ้างอิงตัวเองได้โดยไม่ต้องเปลี่ยนอุปกรณ์ยึด ทำให้เครื่องป้อนชิ้นส่วนเดียวสามารถเปลี่ยนระหว่างประเภทชิ้นส่วนได้ ขณะที่ลำดับการผลิตเคลื่อนผ่านกลุ่มองค์ประกอบแบบพาสซีฟและแอคทีฟที่หลากหลายของการออกแบบบอร์ดหุ่นยนต์แต่ละแบบ ภายในแผนการผลิตแบบผสม.
ระบบปรับช่องว่างแบบปรับตัวของชุดตัดสามารถรักษาคุณภาพการตัดที่สม่ำเสมอและไม่มีเศษโลหะได้ตลอดทั้งช่วงของชิ้นส่วนทั้งหมด โดยปรับตัวให้สอดคล้องกับเส้นผ่านศูนย์กลางของขาและองค์ประกอบวัสดุเฉพาะของแต่ละประเภท ส่วนตัวเลือกการเจาะในตำแหน่ง K ที่สามารถปรับได้ ทำให้เครื่องป้อนเดียวกันสามารถสร้าง-off ที่ควบคุมการโค้ง K สำหรับตัวต้านทานกำลังที่ต้องการระยะห่างทางความร้อน และรูปทรงแบนสำหรับสายจัมเปอร์ที่จัดวางในตำแหน่งเชื่อมต่อแบบโปรไฟล์ต่ำ โหมดการส่งกลับเทปกระดาษที่เลือกได้ช่วยเติมเต็มขอบเขตการกำหนดค่านี้ โดยทำให้เส้นทางปล่อยเทปของเครื่องป้อนสามารถปรับตัวให้เข้ากับข้อจำกัดการจัดวางของแต่ละสถานีประกอบเฉพาะบอร์ดได้ ซึ่งรับประกันว่าอุปกรณ์ฮาร์ดแวร์เพียงเครื่องเดียวสามารถรองรับความต้องการการจัดหาชิ้นส่วนที่หลากหลายของพอร์ตโฟลิโอการผลิตอิเล็กทรอนิกส์หุ่นยนต์ทั้งหมดได้ โดยไม่จำเป็นต้องจัดสรรเครื่องป้อนเฉพาะสำหรับแต่ละสถาปัตยกรรมบอร์ด.


ข้อกำหนด
| แบบอย่าง | YN-A2412 |
| Dimensions (ความยาว * ความกว้าง * ความสูง หน่วย: มม.) |
536×109×140.5 มม. |
| น้ำหนัก | 9 กิโลกรัม |
| Operating Voltage | DC 24V |
| ปริมาณอากาศที่จำเป็น | 0.5–0.7 Mpa |
| กระแสไฟฟ้าสูงสุด | 1.3A |
| ความเร็วในการให้อาหาร | 2 ชิ้น/ชุด |
| โหมดการขับขี่ | ระบบอากาศอัด |
| แผงควบคุมการทำงาน | หน้าจอสี TFT ขนาด 0.96 นิ้ว, 80 × 160 พิกเซล |
| ข้อผิดพลาดในการกำหนดระยะห่างระหว่างวัสดุ | ±0.4 มม. |
| ความกว้างของเทปที่ใช้ได้ | 63–90 มม. |


https://www.youtube.com/@allaismt
For more information about the เครื่องป้อนแบบแกนแนวตั้งรุ่น K ใหม่, โปรดส่งอีเมลไปที่
เราจะตอบข้อสอบถามของคุณอย่างรวดเร็วและให้ข้อมูลโดยละเอียดเกี่ยวกับผลิตภัณฑ์และบริการของเรา.